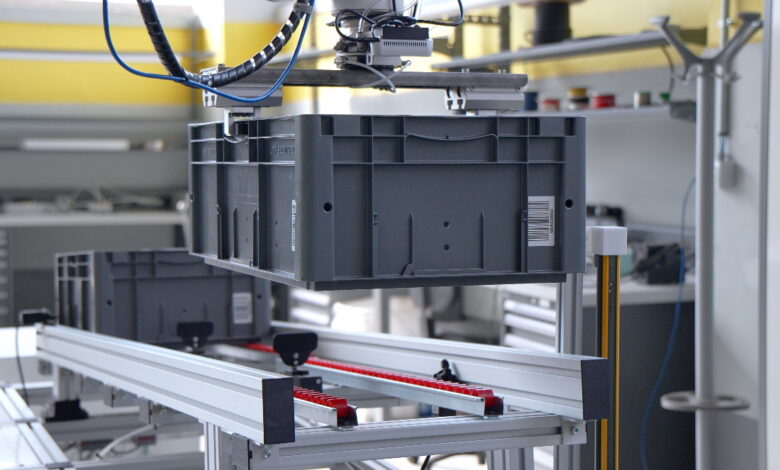
Obiettivo del progetto di ricerca DITECH, che ha visto il coinvolgimento del mondo accademico tra cui il Politecnico di Milano, è riuscire a ridurre le attività ripetitive e/o faticose per l’operatore e aumentare la sua ergonomia nel lavoro alla linea. Il progetto si è concretizzato con la creazione di una cella dedicata alla manipolazione e all’imballaggio di prodotti a fine linea, realizzata con la collaborazione di Camozzi Automation.
di Laura Alberelli
Nato all’interno dello Spoke 8 del partenariato PNRR MICS, il progetto di ricerca DITECH (acronimo di “DIgital TEChnologies for Human centric and collaborative human-machine manufacturing systems”) ha sviluppato una cella robotizzata collaborativa, dove uomo e robot possono cooperare all’interno dello stesso spazio operativo in modo sicuro, coordinato ed efficiente. “Il progetto nasce dalla volontà di essere parte attiva nell’innovazione dei prodotti e dei processi industriali, mettendo in relazione le nostre competenze tecnologiche e applicative con quelle degli enti di ricerca più avanzati”, afferma Francesco Alberti, Technical Director Mechatronics Research Projects di Camozzi Automation. “L’obiettivo è trasformare metodologie sviluppate in ambito accademico in soluzioni concrete, applicabili ai processi produttivi e potenzialmente integrabili nei prodotti già presenti a catalogo”.
Solo tecnologie all’avanguardia
Il progetto si è articolato principalmente in due macrofasi, spiega Marco Faroni, Robotics Researcher presso il Politecnico di Milano. “La prima è stata una fase di ricerca metodologica e accademica, caratterizzata da un livello di maturità tecnologica inizialmente più bassa. La seconda fase, avviata indicativamente dalla metà del progetto, ha riguardato il trasferimento delle metodologie sperimentate a livello laboratoriale su casi di studio industrialmente rilevanti. Le tecnologie sviluppate sono state quindi implementate e validate con Camozzi Automation all’interno di un dimostratore industriale, con l’obiettivo di raggiungere un livello di maturità più elevato e più vicino alle condizioni reali di produzione.
Per il progetto DITECH sono state utilizzate tecnologie all’avanguardia: simulazione, digital twin, AI e soluzioni per la cybersecurity. L’intelligenza artificiale è stata impiegata principalmente negli algoritmi di orchestrazione, schedulazione e pianificazione del moto. Questi algoritmi consentono di coordinare le attività dell’operatore e del robot, prevedendo possibili interferenze e modificando in tempo reale l’ordine delle operazioni o la traiettoria del robot. Il beneficio principale consiste nella possibilità di mantenere elevati standard di sicurezza senza penalizzare l’efficienza produttiva. In una cella collaborativa tradizionale, infatti, l’avvicinamento dell’operatore può determinare frequenti rallentamenti o arresti del cobot. Grazie agli algoritmi sviluppati, il cobot può invece assumere un comportamento proattivo, spostandosi in un’altra zona della cella o avviando un’attività che non interferisca con l’operatore. Si riducono così i fermi legati alla sicurezza e si evita, per quanto possibile, l’aumento del tempo ciclo. Gli algoritmi sviluppati combinano metodologie più tradizionali di pianificazione e schedulazione con tecniche di machine learning, utilizzate per apprendere dai dati dell’impianto e ottimizzare progressivamente il funzionamento della cella. Anche il tema della cybersecurity è stato affrontato da un gruppo di ricerca del Politecnico di Milano, che ha analizzato le potenziali minacce informatiche su alcuni componenti di Camozzi Automation utilizzati nel dimostratore, con l’obiettivo di individuare criticità e valutarne il livello di sicurezza”.
L’importanza degli algoritmi
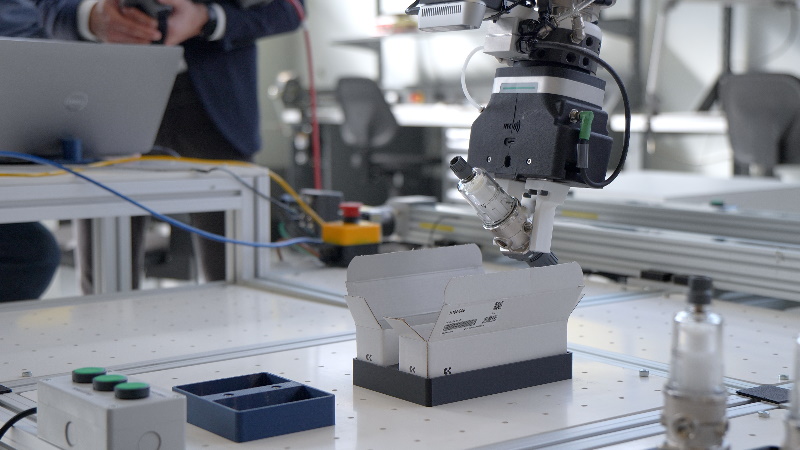
Per DITECH sono stati sviluppati algoritmi di orchestrazione e schedulazione basati sull’AI per coordinare uomo e robot in tempo reale. Riprende Marco Faroni: “Si tratta di algoritmi capaci di coordinare non soltanto i movimenti del robot, ma anche l’ordine e il momento in cui vengono svolte le diverse attività della cella. Il sistema tiene conto della posizione dell’operatore, delle operazioni che deve svolgere e delle zone della cella che dovrà occupare. In funzione di queste informazioni, il cobot può decidere autonomamente di modificare la propria traiettoria, spostarsi in un’altra area o svolgere un’attività prima di un’altra. L’elemento distintivo è quindi il comportamento proattivo: il robot non attende necessariamente che si verifichi un’interferenza per fermarsi, ma cerca di prevedere dove si sposterà la persona e adatta di conseguenza il proprio comportamento. Questo consente di mantenere la sicurezza dell’operatore e, allo stesso tempo, di limitare gli arresti della macchina e le perdite di produttività”.
Una cella che riproduce una tipica applicazione di fine linea
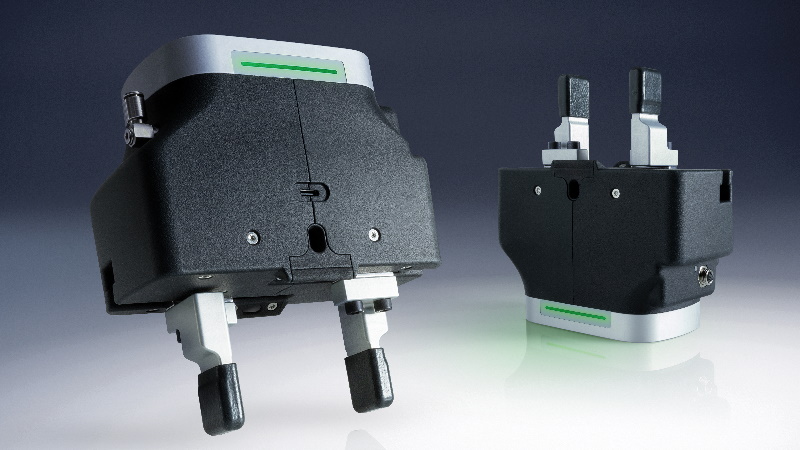
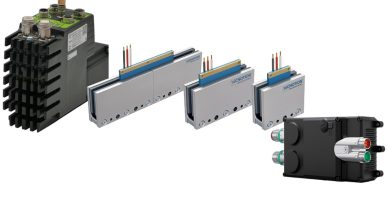
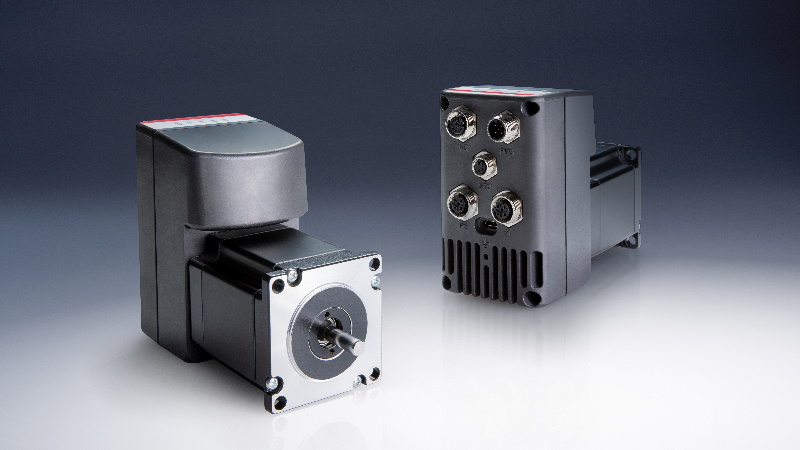
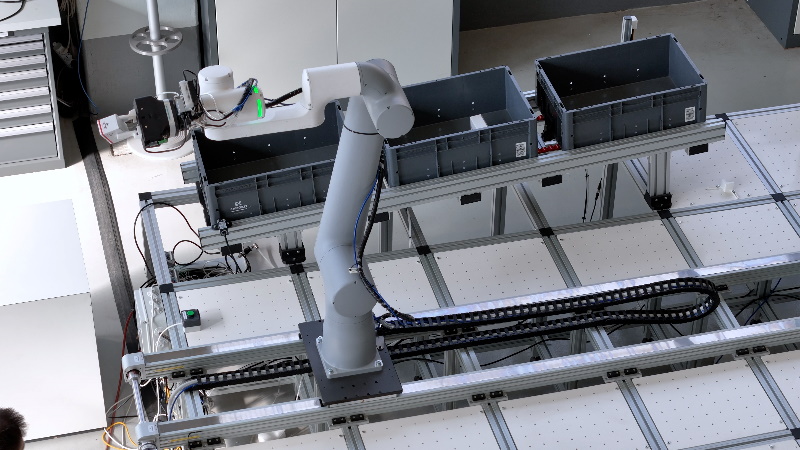
La concretizzazione di DITECH ha portato alla creazione di un dimostratore industriale di fine linea per il pick and packaging. A illustrarne le peculiarità è Francesco Alberti: “La cella riproduce una tipica applicazione di fine linea dedicata alla manipolazione e all’imballaggio di prodotti finiti. La soluzione comprende innanzitutto una serie di componenti pneumatici standard di Camozzi Automation, quali unità per il trattamento dell’aria, valvole per comandare l’apertura e la chiusura dei cilindri e mini-cilindri utilizzati, per esempio, per arrestare o posizionare le scatole lungo il processo. È presente, inoltre, un sistema di movimentazione elettrica: il cobot è installato su un asse a doppia guida che amplia il raggio d’azione del cobot. L’asse è controllato tramite l’azionamento integrato con controllo vettoriale DRVI, a sua volta coordinato con il controllore mediante appositi algoritmi. Questo coordinamento è essenziale perché il sistema deve conoscere in tempo reale sia la posizione del robot sia quella dell’asse sul quale è montato. La cella comprende anche un sistema di cambio utensile. Pur essendo basato su un tool changer manuale, il cambio è stato automatizzato attraverso apposite forcelle e specifici movimenti del robot. Il robot può quindi selezionare utensili diversi in funzione dell’operazione da svolgere. Tra questi vi sono un utensile per la manipolazione delle scatole e una pinza parallela smart, serie CSPT, integrata con sensori tattili. La pinza può acquisire informazioni locali sulla superficie e sulla geometria dell’oggetto mediante il contatto. Queste informazioni vengono combinate con quelle di un sensore di visione “Time of Flight”, che ricostruisce l’ingombro generale dell’oggetto. In questo modo, grazie agli algoritmi di ricostruzione di oggetti sconosciuti e alla nostra pinza smart, è possibile manipolare oggetti non noti a priori. Il sistema ne ricostruisce l’ingombro nello spazio, individua le possibili pose di presa e acquisisce informazioni più accurate durante il contatto, migliorando l’affidabilità e la precisione della manipolazione”.
Fornitori del “use case industriale”
In questo progetto, Camozzi Automation ha rivestito un ruolo centrale nella definizione e nella realizzazione del caso applicativo, come conferma lo stesso Francesco Alberti: “Innanzitutto abbiamo fornito il “use case industriale”, trasformando le tematiche di ricerca in una prova di concetto concreta. Il caso applicativo è stato individuato attraverso un’attività di ricognizione svolta con il Politecnico di Milano e con i direttori dei nostri stabilimenti, per identificare un processo realmente utile alla produzione e, allo stesso tempo, sufficientemente articolato da consentire la sperimentazione delle diverse tecnologie studiate. La scelta è ricaduta su un’applicazione di fine linea perché rappresenta una necessità produttiva reale e permette di integrare collaborazione uomo-robot, movimentazione elettrica, pneumatica, manipolazione, sensing, sicurezza e orchestrazione intelligente. Abbiamo inoltre messo a disposizione le nostre competenze nella pneumatica, nell’attuazione elettrica e nell’automazione industriale, mettendo a sistema il nostro know-how con le competenze algoritmiche e metodologiche delle università. La componentistica è stata selezionata privilegiando, per quanto possibile, prodotti standard e commercialmente disponibili. In alcuni casi tali prodotti sono stati utilizzati secondo la loro funzione abituale; in altri sono stati integrati con nuove logiche, sensori o algoritmi per ampliarne le funzionalità e valutarne future evoluzioni”.
Risultati soddisfacenti, ma con un margine di miglioramento
Con il progetto DITECH e la cella di pick and packaging è stato effettivamente possibile ridurre le attività ripetitive o faticose e migliorare ergonomia e sicurezza? “I risultati ottenuti indicano che le metodologie da noi sviluppate hanno raggiunto un livello di maturità tecnologica sufficientemente elevato da poter essere applicate, almeno in buona parte, a scenari industriali realistici”, risponde Marco Faroni. “Il sistema consente di affidare al robot operazioni ripetitive, usuranti o potenzialmente poco ergonomiche, lasciando all’operatore le attività che richiedono maggiore flessibilità, capacità decisionale e adattamento. Dal punto di vista della sicurezza, gli algoritmi di pianificazione, la stima delle forze e il coordinamento in tempo reale contribuiscono a prevenire collisioni e interferenze. Rimane tuttavia necessario un ulteriore passaggio di ingegnerizzazione prima di poter adottare la soluzione in maniera estesa sulle linee produttive. Il dimostratore è vicino all’ambiente industriale, ma alcune parti devono essere ulteriormente testate e rese più robuste”.
Il modello di pick and packaging è facilmente esportabile e replicabile dalle aziende? Francesco Alberti: “Il progetto ha raggiunto un TRL relativamente elevato, seppure la soluzione non sia ancora trasferibile in modo diretto e identico in qualsiasi stabilimento. Prima dell’adozione industriale è necessario verificare tutti i possibili scenari operativi, rendere più robuste alcune funzioni e adattare gli algoritmi al processo, agli spazi, ai prodotti e alle esigenze di ogni specifico sito produttivo. Ma la cosa davvero interessante è che alcune tecnologie risultano già facilmente trasferibili. È il caso, per esempio, delle librerie di algoritmi sviluppate per la gestione degli azionamenti integrati con controllo vettoriale, sulla nostra serie DRVI, già messe a disposizione dei clienti. Altre funzionalità, come l’orchestrazione complessiva della cella, richiedono invece una progettazione e una validazione personalizzate per ciascuna applicazione, ma il potenziale di utilizzo industriale è davvero molto elevato”.
L’equilibrio uomo-macchina è già qui
Il progetto DITECH propone una visione di fabbrica ibrida, nella quale l’uomo e il robot lavorano insieme e condividono lo stesso ambiente operativo. Si può quindi già parlare di “fabbrica del futuro”? Commenta Marco Faroni: “La fabbrica collaborativa appare già oggi vicina alle caratteristiche e ai bisogni del tessuto industriale italiano, composto in larga parte da piccole e medie imprese. In questo contesto, il robot può occuparsi delle attività ripetitive, usuranti e facilmente automatizzabili, mentre l’operatore mantiene un ruolo fondamentale grazie alla sua flessibilità, alla capacità di affrontare situazioni impreviste e alla varietà delle competenze che possiede. Il futuro prossimo non sembra quindi alla ricerca del miglior equilibrio tra le capacità dell’operatore e quelle della macchina”.
“Sono assolutamente d’accordo con Marco e il progetto DITECH vuole essere una testimonianza concreta di come anche le aziende manifatturiere svolgano un ruolo attivo nella ricerca del migliore equilibrio uomo-macchina”, aggiunge Francesco Alberti. “In Camozzi Automation siamo perfettamente consapevoli che le macchine e, più in generale, tutte le nuove tecnologie, stiano cambiando almeno in parte i processi di produzione, ma siamo altrettanto convinti che la persona continuerà a svolgere un ruolo centrale”.
Infine, a Francesco Alberti abbiamo chiesto che importanza ha per Camozzi Automation sostenere progetti come quello descritto in questo articolo. “Per Camozzi, attività di questo tipo sono molto importanti perché ci consentono di collaborare con realtà più avanzate nel panorama accademico e scientifico italiano, di accedere a competenze specialistiche e di confrontarci con punti di vista differenti. Il valore non risiede soltanto nello sviluppo di nuovi prodotti o metodologie, ma anche nella possibilità di condividere conoscenze con altre aziende e altri settori industriali. Una tecnologia sviluppata per l’automazione industriale può infatti essere adattata ad altri contesti, generando nuove applicazioni, idee e opportunità. La partecipazione a partenariati estesi ci permette di anticipare le evoluzioni tecnologiche, trasferire i risultati della ricerca nei nostri prodotti e processi e contribuire alla costruzione di un ecosistema dell’innovazione più aperto e interdisciplinare”.