L’automazione dei sistemi di lavorazione laser richiede, quale premessa necessaria, la soluzione di questioni chiave, quali: ripetibilità delle lavorazioni, flessibilità dei processi e monitoraggio dei risultati. Sono elementi imprescindibili: precisione e velocità nel posizionamento del prodotto e delle lavorazioni, riduzione al minimo o eliminazione delle dime, auto lettura dell’output. Vediamo come SISMA ha raggiunto questi obbiettivi tramite lo sviluppo e l’integrazione di sistemi di visione e riconoscimento automatico.
L’uso di un sistema laser integrato con testa di scansione (per esempio per lavorazioni di marcatura o saldatura remota) richiede la precisa conoscenza a priori del percorso che il laser dovrà compiere, per posizionare di conseguenza i pezzi da trattare sul piano di lavoro. Nel corso degli anni si è passati dall’uso di un generico puntatore laser rosso integrato nella sorgente, usato proprio per proiettare in anticipo il percorso laser sul pezzo, all’utilizzo di sistemi di visione più complessi con telecamera e riconoscimento automatico degli oggetti. Una telecamera esterna posta a fianco alla testa di scansione è la soluzione più semplice da integrare, ma presenta varie problematiche e limitazioni dovute alla visione laterale del pezzo, l’oscuramento da parte di eventuali pareti del pezzo, le difficoltà di calibrazione e allineamento precisi, gli errori di parallasse.
Da vari anni SISMA ha risolto queste problematiche integrando nelle proprie macchine di marcatura e saldatura remota un sistema di visione coassiale (CVS), in cui il percorso di visione dalla telecamera al pezzo è lo stesso compiuto del fascio laser. Tutto ciò che verrà visto dalla telecamera sarà pertanto accessibile (e perfettamente sovrapposto) alla lavorazione laser. Questo viene implementato grazie a una procedura di calibrazione veloce e accurata in grado di effettuare questo allineamento senza necessità di misure manuali esterne da parte dell’operatore.
Un’illuminazione monocromatica anulare, anch’essa coassiale alla lente di focalizzazione, migliora la qualità e l’accuratezza dell’immagine acquisita. In tal modo, si riesce non solo a posizionare facilmente il file di marcatura sulla superficie del campione, ma si può anche controllare a posteriori il risultato della lavorazione, usando il sistema di visione come ausilio alla fase di controllo della qualità. In aggiunta a questo controllo, il software proprietario SISMA fornisce all’utente degli strumenti grafici che permettono di valutare le dimensioni metriche degli oggetti che sono posizionati nel campo di lavoro.
Riconoscimento automatico e pattern matching
Dal posizionamento manuale a quello automatizzato il passo è breve: SISMA ha sviluppato internamente diversi algoritmi di riconoscimento automatico degli oggetti acquisiti con il CVS (uno di questi è il pattern matching o PM), consentendo quindi il centraggio automatico dei pezzi, evitando l’uso di fissaggi o dime (o migliorandone la precisione di posizionamento meccanico). Il software, una volta acquisita la foto dell’oggetto reale, ne elabora l’immagine cercandone i tratti salienti. A seconda della forma dell’oggetto, vengono usati illuminatori coassiali alla focale e/o piani retroilluminati al fine di migliorare il contrasto dell’immagine e accelerare il processo di riconoscimento.
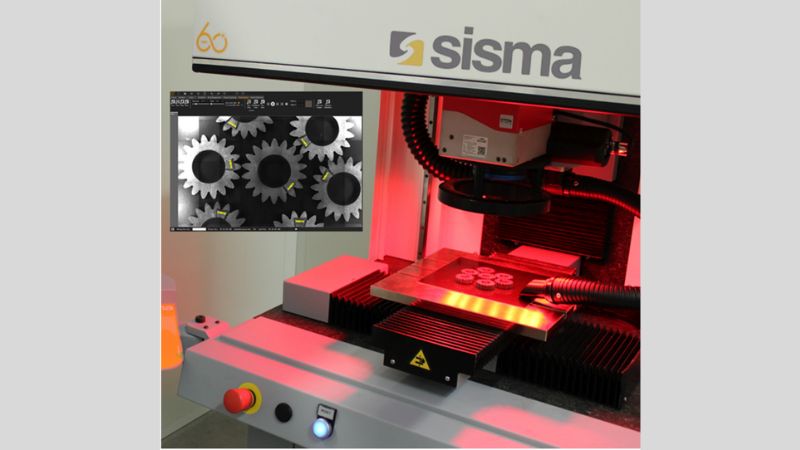
SISMA ha recentemente implementato tecniche di Intelligenza Artificiale, come il Deep Learning, per migliorare e rendere più robusto e preciso il riconoscimento automatico anche in situazioni dove i metodi classici di elaborazione delle immagini trovano difficoltà. La nitidezza dell’immagine e la precisione del posizionamento automatico permettono di lavorare in maniera molto accurata nella marcatura ma anche nella saldatura remota con teste di scansione.
Lavorazione con mandrino
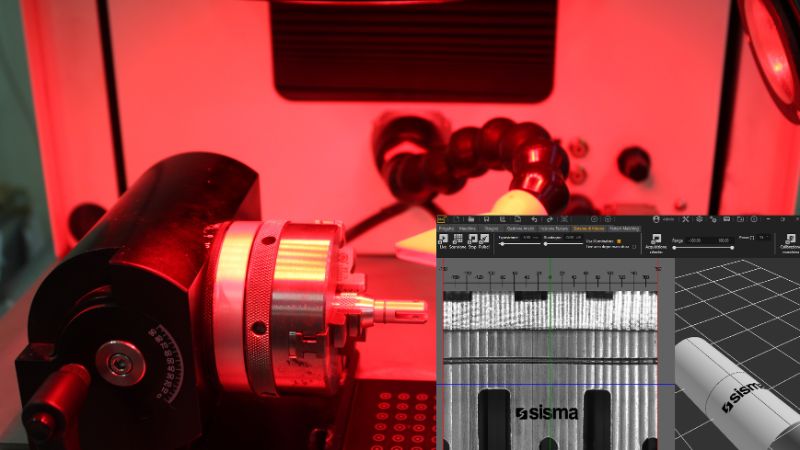
Le stesse procedure funzionano anche su oggetti montati su mandrini rotativi, quali tubi, dischi, anelli, utensili circolari o punte da trapano, solo per citarne alcuni. Il software SISMA crea un modello 3D dell’oggetto, mentre il CVS sincronizza la telecamera col movimento circolare del mandrino per scansionare l’oggetto mostrandone lo sviluppo delle superfici esterne e/o interne. Compito quindi degli algoritmi di analisi è quello di riconoscere la geometria del pezzo e posizionare correttamente il percorso di lavorazione laser.
Riassumendo, da un punto di vista pratico, una volta caricato il progetto di lavoro, l’operatore dovrà soltanto porre uno o più pezzi sull’area di lavoro del laser. Il sistema di visione e riconoscimento acquisirà autonomamente l’immagine dell’area, riconoscerà la forma, la posizione e l’orientazione degli oggetti, per poi procedere alla corretta lavorazione laser.
Ripresa, rilavorazione, e altre applicazioni
Il sistema di posizionamento automatico permette anche la ripresa degli oggetti già laserati: nell’incisione di stampi, per esempio, può succedere che la profondità di scavo raggiunta non sia sufficiente. Grazie all’accuratezza del CVS e degli algoritmi di riconoscimento, l’operatore può riposizionare lo stampo sul piano di lavoro e rilavorarlo per aumentarne la profondità. Simili vantaggi si presentano nel caso di sistemazione di oggetti di valore consumati col tempo, come casse di orologi o anelli usurati da restaurare o marcare nuovamente.
Ci sono infine altre importanti applicazioni del sistema di visione offerto dal software di SISMA, quali: la lettura automatica di codici 1D e 2D; la mappatura facilitata delle focali; l’autofocus; il riconoscimento della geometria 3D di un oggetto posizionato su mandrino.
Conclusione
SISMA continua a investire risorse nello sviluppo di tecnologie e algoritmi sempre più efficienti, in grado di soddisfare le richieste dei suoi clienti fornendo soluzioni standard e personalizzate. Grazie ai sistemi integrati di visione coassiale, l’autofocus programmabile, il pattern matching per il riconoscimento automatico dei pezzi e la centratura automatica della marcatura sul target, SISMA può assicurare nelle sue macchine un’elevata precisione, sempre garantendo elevate ripetibilità e qualità del risultato.
di Simone Mazzucato