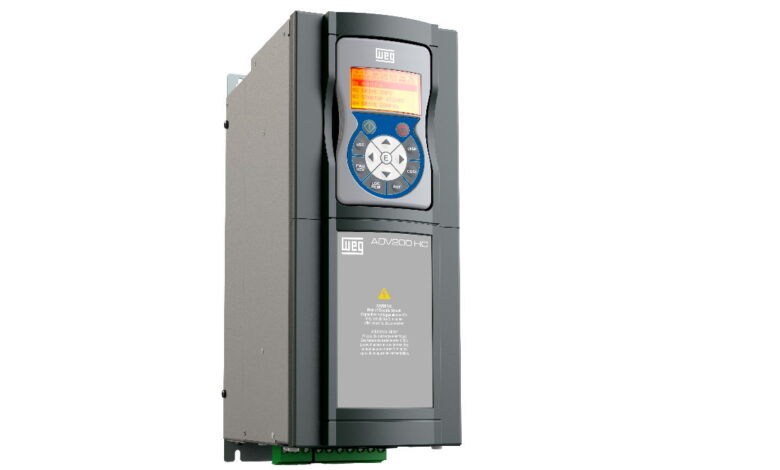
Grazie all’applicazione Hoist&Crane integrata, il drive ADV200-HC di WEG è in grado di eseguire funzionalità essenziali per questo tipo di soluzioni, come il controllo avanzato del freno meccanico, l’algoritmo di anti-sway o il monitoraggio delle situazioni di collisione meccanica.
di Elisabetta Brendano
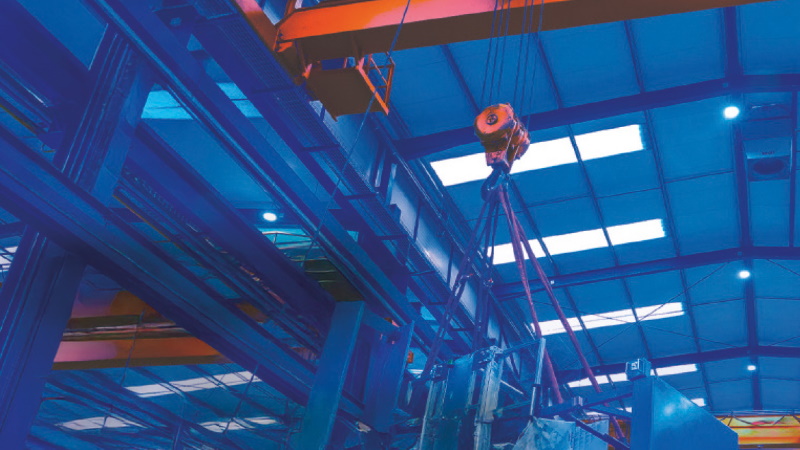
Nell’industria moderna, la necessità di movimentare carichi in modo rapido, preciso e sicuro è in continua crescita e le applicazioni Hoist & Crane, in particolare i carriponte, si stanno evolvendo, facendo sempre più affidamento su sistemi di movimentazione elettrici e su soluzioni elettroniche avanzate. L’obiettivo è ottenere macchine più performanti ed efficienti, aumentando al tempo stesso il livello di controllo e di sicurezza nella movimentazione dei carichi e nella protezione di persone e componenti. In questo scenario, i drive AC rappresentano uno degli elementi chiave del processo evolutivo.
In un’applicazione Hoist & Crane di un carroponte, i drive AC controllano i tre movimenti principali della macchina; sollevamento (hoist), traslazione carrello (trolley) e traslazione ponte (gantry). Il drive deve avere caratteristiche ben precise per poter essere impiegato in questa applicazione: deve garantire elevate prestazioni a basse velocità mantenendo il controllo del motore anche a velocità zero e con carico sospeso. La capacità di controllare con precisione la coppia in queste condizioni è fondamentale per evitare la perdita di controllo del carico, con possibili conseguenze sulla sicurezza della macchina.
A queste elevate prestazioni si aggiunge la necessità di avere soluzioni hardware flessibili e facilmente adattabili alle diverse configurazioni della macchina.
PLC integrato nel drive
Architetture modulari e soluzioni rigenerative permettono ai costruttori di configurare il sistema in funzione delle specifiche esigenze applicative, mentre la possibilità di recuperare l’energia durante le fasi di frenatura può contribuire a ridurre i consumi energetici complessivi, eliminando al contempo unità e resistenze di frenatura addizionali.
Le prestazioni hardware, tuttavia, non sono sufficienti di per sé. Ci vuole a corredo un software che integri le funzioni specifiche del segmento Hoist & Crane. È proprio in questo ambito che ADV200-HC di WEG si distingue: grazie al PLC integrato nel drive, può eseguire direttamente funzioni applicative avanzate senza richiedere necessariamente un controllore esterno dedicato. Grazie all’applicazione Hoist&Crane integrata il drive è in grado di eseguire funzionalità di anti-sway, monitorare situazioni di collisione meccanica, controllare il freno in modo da essere certi che, al rilascio del freno, la coppia sviluppata dal motore sia sufficiente a tenere fermo il carico.
Il software integrato è anche in grado di gestire il coordinamento di più drive in sincronismo di posizione o ripartizione di coppia. Per questo scopo, ADV200-HC utilizza un bus di comunicazione veloce in fibra ottica, Fast Link, sincronizzato con i task interni del drive.
Determinare profili di velocità e accelerazione adeguati
Un esempio significativo è rappresentato dalla funzione anti-sway (anti-pendolamento).
Il drive dell’hoist, conoscendo la lunghezza iniziale della fune o della catena, è in grado di calcolarne le variazioni durante il movimento. Questa informazione viene quindi trasmessa attraverso il Fast Link ai drive che controllano gli assi del trolley e del gantry.
Il dato relativo alla lunghezza della fune viene utilizzato dagli algoritmi di controllo per determinare profili di velocità e accelerazione adeguati, tenendo conto della dinamica del carico sospeso che può essere comparata a quella di un pendolo. In questo modo è possibile ridurre il pendolamento del carico durante i movimenti del crane e ottenere una movimentazione più fluida.
Lo stesso principio di comunicazione viene utilizzato per l’Electronic Line Shaft, utilizzato ad esempio quando il carroponte presenta più carrelli che devono muoversi in maniera perfettamente sincronizzata o nelle funzioni di torque sharing, in cui il riferimento di coppia è condiviso fra più drive i cui motori sono meccanicamente vincolati.
Il risultato è un sistema nel quale i singoli drive non operano più come dispositivi indipendenti, ma collaborano tra loro come parte di un unico sistema di controllo, rendendo possibile implementare funzioni avanzate direttamente all’interno dell’architettura della macchina.